
堆叠来料遇上光照变化,3D 视觉赋能活塞杆上下料
在活塞杆机床加工自动化过程中,机器人不仅需要准确识别工件,还要应对多规格来料、工件堆叠、车间环境光变化以及作业空间受限等问题。这些因素都会影响机器人抓取的准确性、运行稳定性和生产效率。
埃尔森激光 3D 视觉为活塞杆机床上下料提供更加灵活的自动化解决方案。通过工件三维识别、分层抓取、轻量化眼在手上相机安装,以及机器人运动仿真,帮助机器人更好地完成从工件定位到运动执行的整个上下料过程。
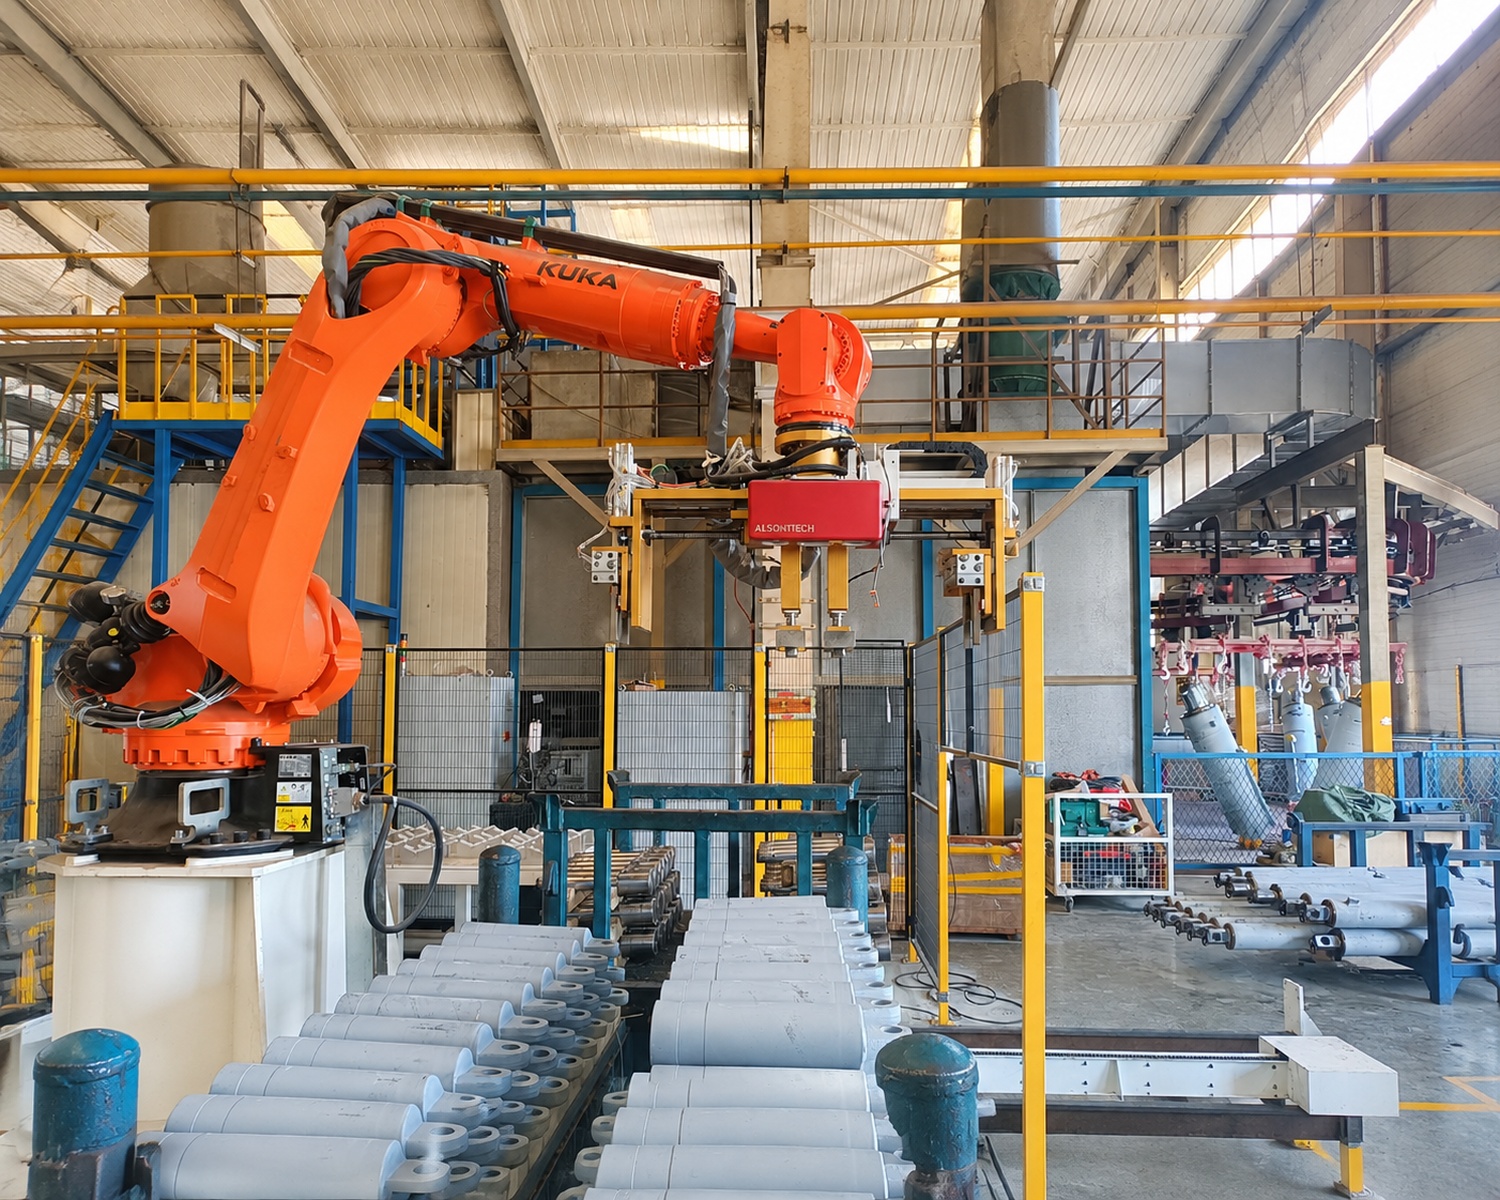
1. 多规格活塞杆的精准识别与定位
活塞杆通常存在不同的尺寸规格,工件外观及表面特征也可能有所差异,给机器人定位带来一定难度。对于依赖固定坐标或预设位置的传统定位方式,当工件尺寸、摆放位置发生变化时,往往需要重新调整定位参数,难以灵活适应多规格生产需求。
埃尔森 3D 视觉通过识别活塞杆的圆柱形几何特征,获取工件的三维位置与姿态信息。系统根据采集到的 3D 数据计算机器人抓取坐标,为机器人提供定位引导,使其能够根据工件的实际位置和姿态进行抓取,而不再完全依赖预先设定的固定坐标。
2. 分层抓取,应对堆叠来料
活塞杆采用堆叠方式上料时,层高不定,且杆状工件容易发生滚动,增加了机器人逐个取料的难度。如果机器人无法准确判断周围工件的空间位置,在抓取过程中就可能出现抓取空间不足或与相邻工件发生干涉的情况。
埃尔森 3D 视觉能够获取堆叠活塞杆的空间分布信息,为机器人分层抓取提供定位依据。机器人根据三维数据,按照合适的顺序优先抓取当前可操作的工件,再逐步处理其他层的工件,从而减少相邻工件之间的干涉,让堆叠来料的自动化抓取更加有序,避免堆垛倒塌风险。
3. 适应车间环境光变化,保障稳定成像
该机床上下料工位靠近车间开放入口,自然光和外部照明会随着时间发生变化。环境光的变化可能影响传统视觉系统的图像采集效果,进而影响工件定位的稳定性。
埃尔森采用激光 3D 成像技术获取工件的三维几何信息。相较于主要依赖环境光进行成像的方式,激光成像能够降低外部光照变化对 3D 数据采集的影响,减少点云缺失情况,为机器人提供更加稳定的工件定位信息。当然,用户也不用为减少光照干扰而采取额外的遮光措施。
4. 轻量化眼在手上安装,减少机器人负载
当 3D 相机直接安装在机器人末端时,相机的体积和重量会影响机器人的负载能力及运动灵活性。尤其是在作业空间有限、机器人需要频繁移动的应用中,过大的相机体积或额外负载可能增加机器人运动的限制。
埃尔森采用紧凑、轻量化的 3D 相机设计,适合眼在手上安装方式,有助于降低相机安装对机器人负载能力和运动灵活性的影响。在提供三维视觉引导的同时,减少相机安装对机器人运动的限制,更好地适应受限空间内的上下料作业需求。
5. 操作简单,助力自动化产线快速导入
视觉系统的操作复杂度也会影响自动化项目的部署效率。如果系统需要较长时间的专业培训,不仅会增加人员学习成本,也可能延缓自动化产线的实际投产进度。
埃尔森 3D 视觉解决方案注重操作的便捷性,生产人员经过基础培训即可上手使用。简单易用的操作方式有助于缩短学习周期,降低日常使用门槛,让企业能够更快完成自动化系统的导入与应用,进一步提升项目落地效率和投资回报。
常见问题解答(FAQ)
1. 活塞杆机器人机床上下料主要面临哪些难点?
主要包括活塞杆规格多样、堆叠来料容易产生遮挡、车间环境光变化,以及机器人作业空间受限等问题。
2. 3D 视觉如何识别不同规格的活塞杆?
通过识别活塞杆的圆柱形几何特征,获取工件的三维位置和姿态,并计算机器人抓取坐标。
3. 3D 视觉如何实现活塞杆分层抓取?
通过获取堆叠工件的空间分布信息,引导机器人按照合适的顺序逐层抓取可操作的工件。
4. 激光 3D 视觉如何应对环境光变化?
主动式激光成像通过投射激光获取工件三维信息,有助于降低外部环境光变化对数据采集的影响。
5. 为什么该应用适合采用眼在手上安装方式?
紧凑、轻量化的相机能够减少机器人末端的额外负载,同时为机器人提供三维视觉引导。
6. 埃尔森 3D 视觉系统是否容易操作?
是的,生产人员经过基础培训即可使用,有助于降低操作门槛并加快自动化项目导入。
总结
活塞杆机床上下料自动化不仅需要解决不同规格工件的精准识别与定位,还需要应对堆叠来料、环境光变化以及机器人作业空间受限等实际问题。同时,相机安装方式、机器人运动可行性和系统操作便捷性,也会影响整个自动化项目的实施效果。
埃尔森将激光 3D 视觉、轻量化眼在手上安装与便捷的系统操作相结合,为活塞杆机床上下料提供一套完整的视觉引导解决思路。
如果您正在规划活塞杆或其他圆柱形工件的机床自动化上下料项目,欢迎了解埃尔森 3D 视觉引导上下料解决方案,探讨适合实际生产需求的3D 视觉应用方案。


